Diseño de un controlador mediante datos estadísticos en lazo cerrado para un servomecanismo mediante una técnica de autosintonización
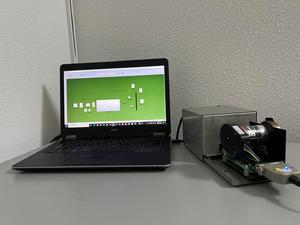
Este trabajo propone y aplica una técnica basada en datos estadísticos para el diseño de un controlador proporcional (P) y un proporcional integral (PI) para velocidad, ambos capaces de autosintonizar sus ganancias. La técnica de autosintonización se fundamenta en el análisis estadístico de la salida del sistema, realizando un muestreo para calcular la media y la desviación estándar, y empleando el valor de z según el teorema del límite central. A partir de este análisis, se estima el nivel de probabilidad, lo que permite realizar un mapeo desde el espacio probabilístico hacia el espacio de ganancias del controlador, utilizando una función sigmoide para ajustar las ganancias en línea. El desempeño de los controladores es evaluado y comparado en dos sistemas de primer orden, uno estable y otro inestable, así como en un servomecanismo de control de velocidad en tiempo real. Se compara el controlador proporcional integral estadístico autosintonizado con los controladores equivalentes sintonizados mediante pidtune de Matlab, destacando la eficacia de la técnica propuesta en la adaptación automática del controlador.
Palabras clave: Estadística, Datos, Control, Autosintonizado, Servomecanismo.